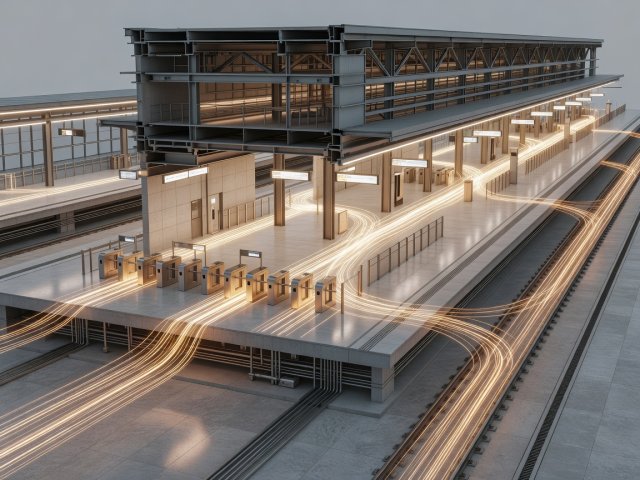
Vorgegebene Keyframes versus emergente Regeln
Sehen Sie sich einen filmischen architektonischen Überflug über einen geplanten Bahnhof an, und jeder Pendler gleitet elegant an den Fahrkartenschranken vorbei, weil eine Animatorin seine Wege manuell festgelegt hat. Laden Sie genau dieselbe 3D-Bahnhofsgeometrie in eine agentenbasierte Fußgängersimulation, weisen Sie zweitausend Reisenden realistische Gehgeschwindigkeiten, Gepäckgrößen und Sichtlinienpräferenzen zu, und es geschieht etwas weitaus Wertvolleres: Vor einem schlecht positionierten Rolltreppenausgang bildet sich ein unerwarteter Engpass.
Genau diese Überraschung ist der eigentliche Grund für interaktive Simulationen. Indem sie Ursache-Wirkungs-Regeln kodieren, etwa Schwerkraft, Strömungsturbulenz, Schallreflexion, solare Wärmegewinne oder menschliche Orientierungsheuristiken, verwandeln Planerinnen und Planer ein statisches 3D-Modell in eine experimentelle Sandbox.
Drei Familien räumlicher Simulation
- Kontinuums- und Physiklöser: Strömungsmechanik (CFD), Modelle für Strukturspannungen und Tageslichtberechnungen unterteilen den dreidimensionalen Raum in Millionen volumetrischer Zellen (Voxel oder Tetraedernetze), um Luftströmungen um Krankenhausbetten, Rauchabzug in Straßentunneln oder akustische Klarheit in Konzertsälen zu berechnen.
- Agentenbasierte räumliche Modelle: Sie gehen zum Teil auf Craig Reynolds’ Forschung zu Boids aus dem Jahr 1987 zurück und wurden von Bauingenieurinnen und Bauingenieuren weiterentwickelt. Jede Person, jedes Fahrzeug oder jeder ökologische Organismus handelt nach lokalen Wahrnehmungsregeln und zeigt so Menschengedränge oder Evakuierungszeiten, bevor der Bau beginnt.
- Synthetische Umgebungen für die Robotik: Bevor autonome mobile Roboter auf einer aktiven Logistikfläche unterwegs sind, platzieren Ingenieurinnen und Ingenieure virtuelle Kameras und simulierte LiDAR-Sensoren in physikalisch genauen 3D-Lagerhallen (mit Plattformen wie Gazebo oder NVIDIA Isaac Sim), um seltene Gefahren wie nasse Bodenspiegelungen, umgestürzte Paletten oder verdeckte Gabelstapler gefahrlos und bei beschleunigter Taktung zu testen.