Előre megírt kulcskockák kontra kialakuló szabályok
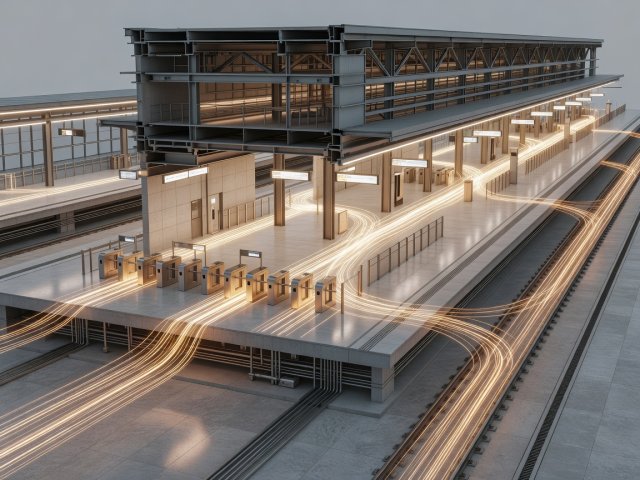
Egy vetített építészeti körrepülés során egy tervezett vasútállomásról minden ingázó kecsesen siklik át a jegyzárakon, mert egy animátor kézzel helyezte el az útvonalaikat. Ugyanezt a 3D-s állomásgeometriát betöltjük egy ügynökalapú gyalogos-szimulációba, kétezer utasnak reális járássebességet, poggyászméretet és látómező-preferenciát adunk, és valami sokkal értékesebb történik: váratlan szűk keresztmetszet alakul ki egy rosszul elhelyezett mozgólépcső-kijárat mellett.
Ez a meglepetés az interaktív szimulációk létének egész oka. Az ok-okozati szabályok – gravitáció, folyadékok turbulenciája, akusztikai visszaverődés, napenergia-nyereség vagy emberi tájékozódási heurisztikák – beépítésével a tervezők a statikus 3D-modellt kísérleti homokozóvá alakítják.
A térbeli szimuláció három családja
- Kontinuum- és fizikai megoldók: A számítási folyadékdinamika (CFD), a szerkezeti feszültségmodellek és a természetes megvilágítást számító motorok a háromdimenziós teret millió térfogati cellára (voxelekre vagy tetraéderes hálóra) osztják, hogy kiszámítsák a légáramlást kórházi ágyak körül, a füstelvezetést közúti alagutakban vagy a hangtisztaságot koncerttermekben.
- Ügynökalapú térbeli modellek: Részben Craig Reynolds 1987-es Boids csapatmozgás-kutatásából származnak, majd polgári mérnökök finomították őket: minden személy, jármű vagy ökológiai szervezet helyi érzékelési szabályok szerint működik, és az építkezés előtt feltárja a tömegtorlódásokat vagy a kiürítési időket.
- Szintetikus környezetek robotikához: Mielőtt az autonóm mozgó robotok egy aktív logisztikai csarnokban gurulnának, a mérnökök virtuális kamerákat és szimulált LiDAR-érzékelőket helyeznek fizikailag pontos 3D-s raktárakba (olyan platformok, mint a Gazebo vagy az NVIDIA Isaac Sim segítségével), hogy ritka veszélyeket teszteljenek – nedves padlótükröződéseket, leesett raklapokat vagy takart targoncákat – biztonságosan, felgyorsított órajel mellett.