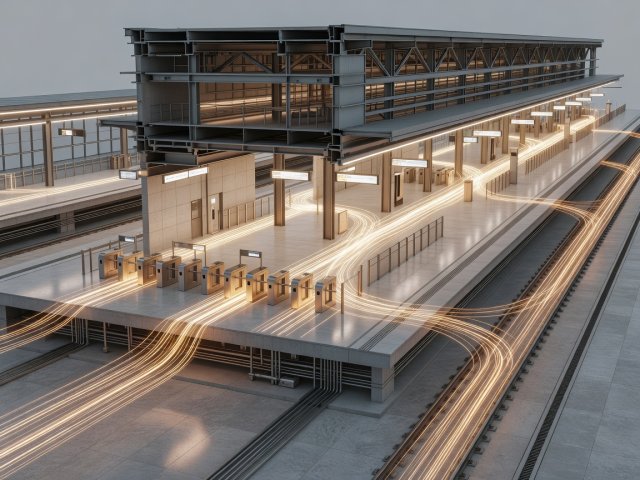
Käsikirjoitetut avainkehykset vastaan syntyvät säännöt
Katsot elokuvamaista arkkitehtonista lentoa ehdotetun rautatieaseman läpi, ja jokainen matkustaja liukuu kauniisti lippuporttien ohi, koska animaattori sijoitti heidän polkunsa käsin. Lataa täsmälleen sama 3D-aseman geometria agenttipohjaiseen jalankulkijasimulaatioon, anna kahdelle tuhannelle matkustajalle realistiset kävelynopeudet, matkatavaramitat ja näköyhteyden mieltymykset, niin tapahtuu jotain paljon arvokkaampaa: huonosti sijoitetun liukuportaiden laiturin viereen muodostuu odottamaton pullonkaula.
Juuri tällainen yllätys on syy, miksi interaktiivisia simulaatioita on olemassa. Koodaamalla syy-seuraus-säännöt (painovoiman, nesteiden pyörteisyyden, akustisen heijastuksen, auringon lämmön kertymisen tai ihmisen suunnistusheuristiikat) suunnittelijat muuttavat staattisen 3D-mallin kokeelliseksi hiekkalaatikoksi.
Kolme tilasimulaation lajia
- Jatkuvuus- ja fysiikkaratkaisijat: Laskennallinen virtausdynamiikka (CFD), rakenteelliset jännitysmallit ja päivänvalon laskentamoottorit jakavat kolmiulotteisen tilan miljooniin tilavuussoluihin (voksseleihin tai tetraedrisiin verkkoihin) laskeakseen ilmavirtauksen sairaalasänkyjen ympärillä, savunpoiston tieliikenteen tunneleissa tai äänen selkeyden konserttisaleissa.
- Agenttipohjaiset tilamallit: Osittain Craig Reynoldsin vuoden 1987 Boids-parvikäyttäytymistutkimuksesta lähtien ja siviili-insinöörien tarkentamina jokainen ihminen, ajoneuvo tai ekologinen organismi toimii paikallisten havaintosääntöjen mukaan ja paljastaa ruuhkaantumiset tai evakuointiajat ennen rakentamisen alkua.
- Synteettiset ympäristöt robotiikkaan: Ennen kuin autonomiset liikkuvat robotit ajavat aktiiviselle logistiikkalattialle, insinöörit sijoittavat virtuaalisia kameroita ja simuloituja LiDAR-antureita fyysisesti tarkkoihin kolmiulotteisiin varastoihin (käyttäen alustoja, kuten Gazebo tai NVIDIA Isaac Sim) testatakseen harvinaisia vaaroja, kuten märkien lattioiden heijastuksia, kaatuneita lavoja tai peitossa olevia trukkeja, turvallisesti kiihdytetyllä kellonopeudella.