Domenerandomisering
I stedet for å anta én perfekt friksjonsverdi eller lampefarge, varierer ingeniører bevisst støv på gulvet, sensorstøy og objektmasse over tusenvis av kjøringer, slik at løsningene forblir robuste i den virkelige verden.
En animasjon viser det en kunstner har skriptet skal skje. En simulering oppdager hva som skjer videre når geometri, fysiske lover og uavhengige agenter møtes.
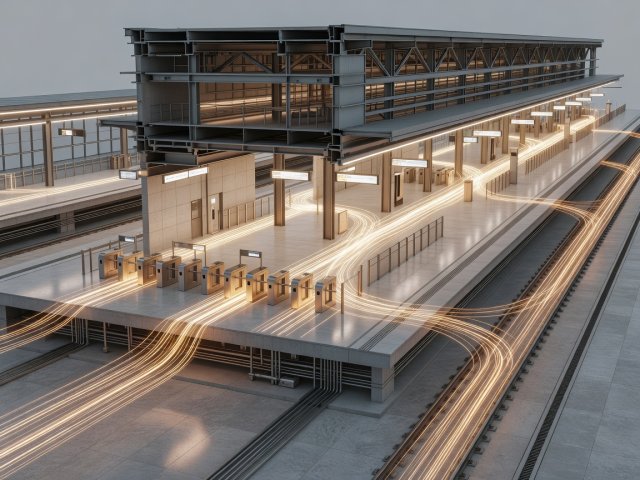
Se en filmatisk arkitektonisk gjennomflyging av en foreslått togstasjon, der hver pendler elegant glir forbi billettsperrene fordi en animatør har plassert banene deres manuelt. Legg nøyaktig den samme 3D-geometrien inn i en agentbasert fotgjengersimulering, gi to tusen passasjerer realistiske gangfarter, bagasjestørrelser og siktpreferanser, og noe langt mer verdifullt skjer: en uventet flaskehals dannes ved siden av en dårlig plassert rulletrappeavsats.
Den overraskelsen er hele grunnen til at interaktive simuleringer finnes. Ved å kode årsak-virkning-regler – tyngdekraft, væsketurbulens, akustisk refleksjon, solvarmetilskudd eller menneskelige orienteringsheuristikker – gjør designere en statisk 3D-modell om til en eksperimentell sandkasse.
Statistikeren George Box skrev kjent at «alle modeller er feil, men noen er nyttige». Hver romlige simulering forenkler virkeligheten, slik at beregningene blir ferdige på minutter eller timer i stedet for tiår. Robotikkforskere kaller avviket mellom ren virtuell atferd og rotete fysisk ytelse for sim-til-virkelighet-gapet.
I stedet for å anta én perfekt friksjonsverdi eller lampefarge, varierer ingeniører bevisst støv på gulvet, sensorstøy og objektmasse over tusenvis av kjøringer, slik at løsningene forblir robuste i den virkelige verden.
Ansvarlige urbane og miljømessige simuleringer validerer grunnleggende prognoser mot historiske værstasjoner, vindtunnelmodeller eller telling av fotgjengere ved porter, før de stoler på fremtidige framskrivninger.
De klareste visualiseringene av simuleringer viser konfidensbånd sammen med 3D-varmekart, og minner beslutningstakere om at en levende gjengivelse likevel avhenger av kvaliteten på inngangsforutsetningene.
Informasjonskapsler på dette nettstedet Nødvendige informasjonskapsler gjør at nettstedet fungerer. Valgfrie hjelper oss å se hva som er nyttig. Du kan endre valget ditt når som helst. Mer om informasjonskapsler