Randomizacja domeny
Zamiast zakładać jedną idealną wartość tarcia czy barwy lampy, inżynierowie celowo zmieniają zapylenie podłogi, szum czujników i masę obiektów w tysiącach przebiegów, aby rozwiązania pozostawały odporne w świecie rzeczywistym.
Animacja pokazuje to, co artysta zaplanował. Symulacja odkrywa, co wydarzy się dalej, gdy geometria, prawa fizyki i niezależne agenty zderzą się ze sobą.
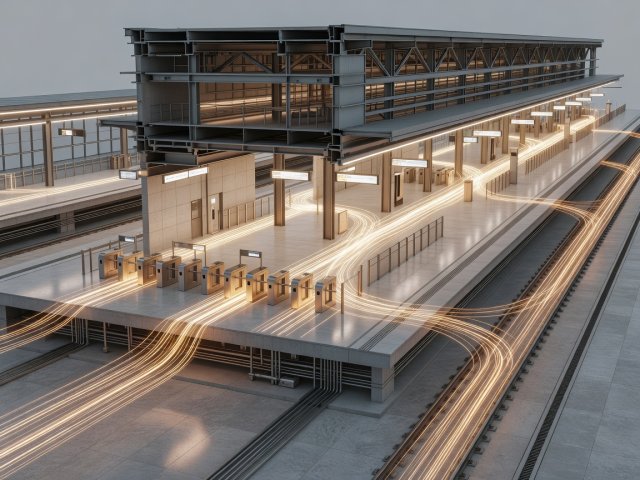
Obejrzyj filmową wizualizację architektonicznego przelotu nad projektowaną stacją kolejową, a każdy pasażer gładko minie bramki biletowe, bo animator ręcznie ustawił ich trasy. Załaduj tę samą geometrię stacji 3D do symulacji ruchu pieszych opartej na agentach, przypisz dwóm tysiącom pasażerów realistyczne prędkości chodu, rozmiary bagażu i preferencje widoczności, a wydarzy się coś znacznie cenniejszego: przy źle umieszczonym lądowisku schodów ruchomych powstaje nieoczekiwane wąskie gardło.
To zaskoczenie jest właśnie powodem, dla którego istnieją symulacje interaktywne. Kodując reguły przyczynowo-skutkowe, takie jak grawitacja, turbulencje płynów, odbicia akustyczne, zyski ciepła słonecznego czy heurystyki orientacji człowieka, projektanci zamieniają statyczny model 3D w eksperymentalną piaskownicę.
Statystyk George Box słynnie napisał, że „wszystkie modele są błędne, ale niektóre są użyteczne”. Każda symulacja przestrzenna upraszcza rzeczywistość, tak aby obliczenia kończyły się w ciągu minut lub godzin, a nie dekad. Badacze robotyki nazywają rozbieżność między czystym zachowaniem wirtualnym a chaotycznym działaniem fizycznym luką symulacja-rzeczywistość.
Zamiast zakładać jedną idealną wartość tarcia czy barwy lampy, inżynierowie celowo zmieniają zapylenie podłogi, szum czujników i masę obiektów w tysiącach przebiegów, aby rozwiązania pozostawały odporne w świecie rzeczywistym.
Odpowiedzialne symulacje miejskie i środowiskowe weryfikują prognozy bazowe względem historycznych stacji meteorologicznych, modeli w tunelach aerodynamicznych lub liczników przejść pieszych, zanim zaufają przyszłym projekcjom.
Najbardziej czytelne wizualizacje symulacji pokazują pasma ufności obok map cieplnych 3D, przypominając decydentom, że efektowny render nadal zależy od jakości założeń wejściowych.
Pliki cookie w tej witrynie Niezbędne pliki cookie zapewniają działanie tej strony. Opcjonalne pomagają nam sprawdzić, co jest przydatne. Swój wybór możesz zmienić w dowolnym momencie. Więcej o plikach cookie